VR大空间定位方案迭代观察:激光基站与视觉算法路线分化
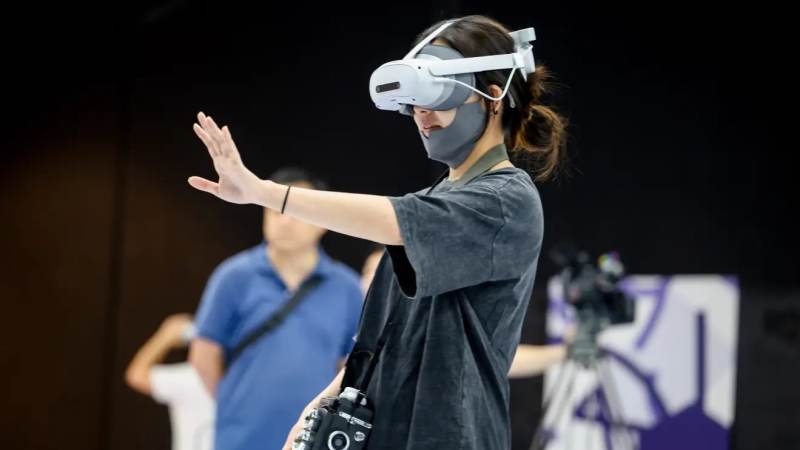
VR大空间体验的核心挑战之一,是让用户在数百平方米的物理场地中自由行走时,头显与手柄的位置始终被系统准确捕捉。定位一旦出现漂移或丢失,沉浸感便瞬间瓦解。围绕这一需求,行业逐渐演化出两条差异明显的技术路线:以激光基站为代表的外部信号扫描方案,以及以视觉算法为核心的inside-out追踪方案。两者在原理、迭代方向与适用场景上呈现出分化态势。
激光基站方案的工作原理并不复杂。基站向空间发射经过调制的激光扫描信号,头显与手柄上的光敏传感器接收信号后,根据扫描时间差解算自身在空间中的相对位置。这一机制的优势在于精度稳定、延迟可控,且追踪结果不依赖头显摄像头对环境纹理的识别。在固定安装、面积较大的场地中,激光基站能够提供持续可靠的追踪表现,因此长期被用于对精度要求较高的VR大空间项目。
激光基站的局限同样明显。基站需要稳定的供电与物理固定,部署前往往要经过测量、安装与校准流程。场地面积扩大时,基站数量随之增加,布线复杂度与同步调校难度上升。更关键的是,激光扫描容易被人体、道具或墙体遮挡,多目标同时追踪时,遮挡造成的信号丢失需要通过增加基站密度来弥补,这直接推高了硬件与施工成本。
视觉算法路线则走了另一条路。头显上的摄像头实时拍摄周围环境,SLAM算法从图像中提取特征点,构建环境地图并同步推算自身位姿。这一方案的最大吸引力在于部署灵活:无需外部基站,开机即可在陌生环境中建立追踪。对于场地形态多变、需要频繁搭建撤场的VR大空间运营场景,视觉路线省去了基站安装与校准环节,启动效率明显更高。
视觉算法的挑战集中在环境适应性上。特征点提取依赖环境纹理,墙面过于纯净、光照剧烈变化或地面强反光都会干扰追踪。大空间场景中,用户行走距离长、视角变化大,累积误差容易导致地图漂移。为了应对这些问题,视觉路线在迭代中不断引入深度学习特征提取、IMU惯性数据融合与回环检测机制,试图在保持部署灵活性的同时提升长距离追踪的稳定性。
两条路线在抗遮挡能力上的差异值得关注。激光基站方案中,遮挡是硬性问题,信号被挡住就是丢失,只能靠冗余基站弥补。视觉方案则可以通过多摄像头视角与惯性数据推算,在短暂遮挡后重新找回位置。但在纹理匮乏或动态物体较多的场景中,视觉方案反而更容易出现误匹配。两者在抗干扰维度上并非简单的优劣关系,而是各自适应不同的环境条件。
扩展规模是另一个分化点。激光基站方案扩展时,基站数量与覆盖面积呈近似线性关系,硬件成本与施工量同步增长,但精度衰减相对可控。视觉方案扩展时,主要压力转移到算法端:地图规模增大、特征点数量膨胀,对算力与内存的要求快速上升。当场地面积超过一定阈值,纯视觉方案需要引入分区地图与重定位策略,否则追踪稳定性会明显下降。
混合定位方案试图在两者之间寻找平衡。将激光基站的高精度扫描数据与视觉算法的环境感知能力结合,在基站覆盖良好的区域优先使用激光信号,在基站信号薄弱或遮挡区域切换至视觉追踪。这种思路在理论上兼顾了精度与鲁棒性,但工程实现上面临时间同步、坐标对齐与权重分配等难题,调校复杂度显著高于单一方案。
从运维角度看,激光基站方案对场地改动敏感,基站位置一旦变动就需要重新校准,日常维护需要关注设备固定状态与信号覆盖完整性。视觉方案则更依赖场地纹理与光照条件的稳定性,运营方需要控制环境变化,避免大幅调整墙面装饰或照明布局。两种路线在运维上的侧重点不同,选择时需结合团队的实际维护能力。
成本结构同样影响路线选择。激光基站方案的初期硬件投入与安装施工费用较高,但后续软件调优压力相对较小。视觉方案硬件成本可能更低,但算法优化与算力投入是持续性的,尤其在复杂场景中需要反复调参。对于预算有限但技术团队较强的项目,视觉路线可能更具吸引力;对于追求快速落地且精度优先的项目,激光基站方案仍是稳妥选择。
内容类型也会反向影响定位方案的选择。强调精细手势交互与低延迟反馈的内容,对追踪精度和延迟要求苛刻,激光基站方案的优势更容易体现。而以探索、漫游为主的内容,对绝对精度容忍度较高,视觉方案的灵活性更具价值。运营方在选型时,应优先明确核心内容对定位指标的真实需求,而非盲目追求单一技术指标。
观察两条路线的迭代方向,可以看到它们正在互相借鉴。激光基站方案在尝试降低部署复杂度,例如简化校准流程、支持无线同步。视觉算法路线则在努力提升鲁棒性,通过多传感器融合与语义理解来应对复杂环境。这种趋同并非意味着路线合并,而是各自在自身优势区间内补齐短板,让选型决策更加依赖具体场景而非技术标签。
对于计划搭建VR大空间项目的团队,建议先梳理场地的物理条件、内容交互需求与长期运维预算,再对照两条路线的特性做匹配。可以从小规模试点开始,验证定位方案在实际运营环境中的表现,再决定是否扩大部署。定位技术仍在演进,保持对两条路线迭代动态的关注,有助于在后续扩展中做出更从容的判断。